
添加微信帮助解决机器人故障

 首页 > ABB机器人维修 >
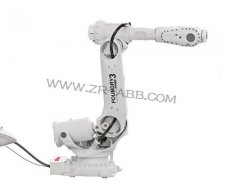
ABB IRB6790-235多用于铸造、重型点焊以及大件搬运,属于侧重抗冲击设计的重载机型,臂体伸展之后弯矩传递路径长,很多损耗问题不是集中在单一传动零件,而是由载荷传递带来的连锁变化 ... [全文]
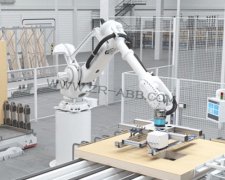
ABB IRB7710作为大负载工业机器人,多用于铸造毛坯转运、重型机加工件上下料场景,这类工况伴随金属粉尘、高温辐射以及频繁的远端悬臂加载,构件老化的诱因和普通码垛机器人存在区分 ... [全文]
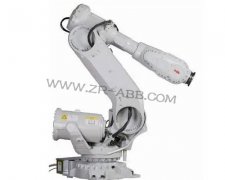
IRB6710依托OmniCore控制系统,属于模块化设计的重载机型,多用于车身点焊、电池模组转运以及机床上下料,和前代机型相比,管线包布局、驱动控制架构都做出调整 ... [全文]
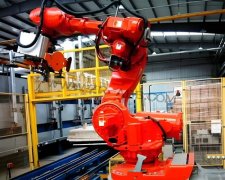
IRB7600属于大负载重载机型,铸钢本体结构承受持续交变载荷,多用于重型物料搬运、点焊以及机床上下料场景,长期高负荷运转会让应力集中在基座、平衡装置与主传动关节 ... [全文]
IRB6620多用于车身点焊工位,本体没有配置平衡缸,依靠机械结构承受负载,长期高频次的点焊冲击,会让传动部件持续承受交变载荷,ABB机器人保养保养规划需要贴合这类工况的损耗特点,不要照搬带平衡缸机型的保养思路。 ... [全文]
IRB2600多用于弧焊、机加工上下料场景,不少机型采用内置走线结构,腕部空间紧凑,轴5、轴6齿轮箱的油塞位置隐蔽,换油作业不能照搬大负载机器人的操作思路。 ... [全文]
ABB IRB8700作为大负载机型,多用于重型构件转运、大型铸件上下料场景,本体自重和工件载荷叠加,冲击载荷会持续作用在各个受力构件上 ... [全文]
码垛场景的持续冲击载荷,会让ABB IRB760各类构件的损耗节奏呈现差异化特征,养护工作需要跳出固定条目式检查的思路,从载荷传递路径的损耗规律入手 ... [全文]
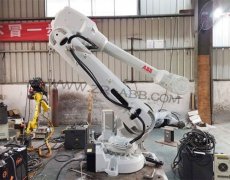
ABB IRB660属于四轴专用码垛机型,结构设计偏向高速循环堆叠作业,整机动作模式集中在旋转、抬升与末端回转,和六轴通用机器人的受力分布存在明显区别 ... [全文]
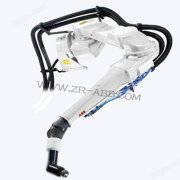
ABB IRB5500在喷涂房内长期循环作业,漆雾与稀释剂挥发物会持续改变润滑介质的理化状态,该机型自带外置行走轨道,润滑相关的损耗规律和普通固定安装机器人存在明显差别 ... [全文]
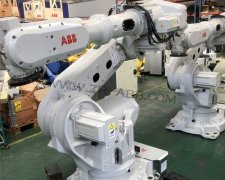
ABB IRB6700-150/3.2属于大负载长臂展机型,多用于重型工件搬运、点焊、铸造上下料,整机依靠平衡缸抵消大臂自重,长期承受启停冲击与交变载荷,年度保养需要兼顾平衡系统、传动润滑、管线包、电气监测多维度 ... [全文]
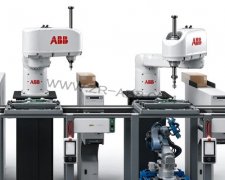
ABB IRB 920T属于内置走线结构的SCARA机型,大量应用于电子零部件组装、检测工位物料转运,部分版本适配洁净车间环境,整机线缆收纳在臂体内部,减少外部管线干涉,高速循环作业下,损耗集中在内部传动副、内置气路以及末端集成信号接口 ... [全文]


